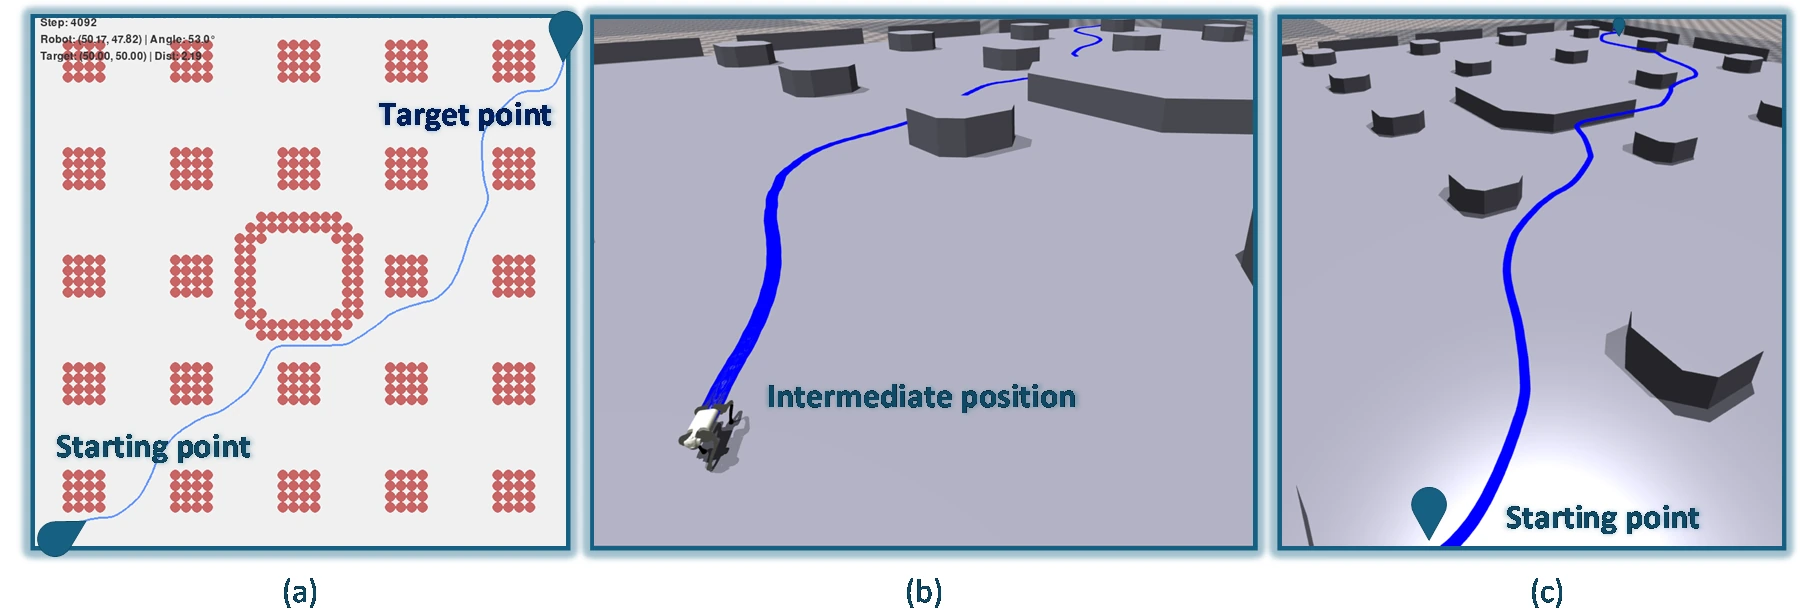
یادگیری تقویتی عمیق سلسلهمراتبی برای ناوبری ربات چهارپا روی زمینهای پیچیده
دو سیاست یادگیری تقویتی برای ناوبری و حرکت روی زمین ناهموار، ارزیابیشده در Isaac Gym. خلاصه پژوهش، تصاویر اصلی و فایل کامل مقاله ICRoM 2025.
دو سیاست یادگیری تقویتی برای ناوبری و حرکت روی زمین ناهموار، ارزیابیشده در Isaac Gym. خلاصه پژوهش، تصاویر اصلی و فایل کامل مقاله ICRoM 2025.