مطالعه موردی فنینمونه اولیه پژوهشی · پیشانتشار
- مسئله
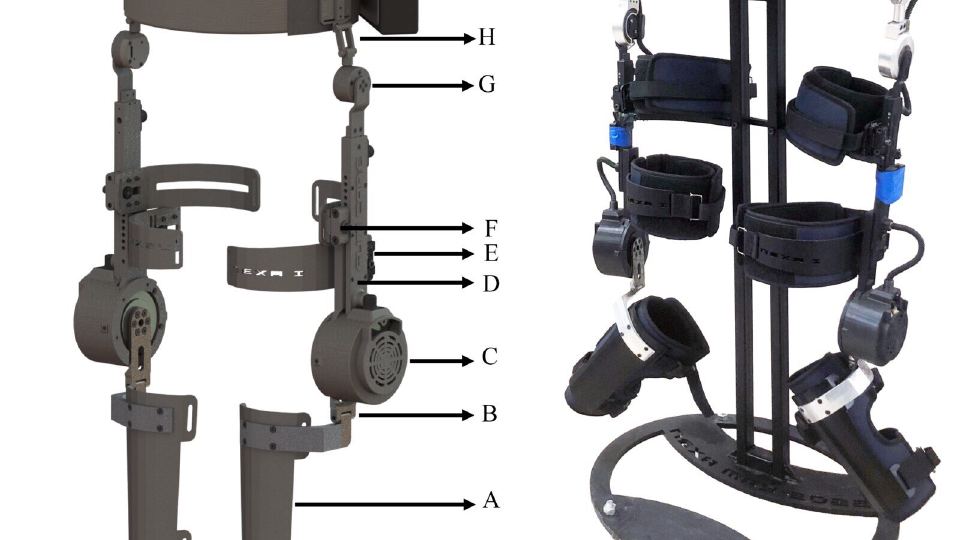
- پروفایلهای گشتاور ثابت نمیتوانند کاربری را که به کمک نیاز دارد از کاربری که نیاز ندارد تشخیص دهند و وزن خود دستگاه هم تلاش را افزایش میدهد.
- نقش من
- مدیر پروژه و نویسنده اول در تیم یک آزمایشگاه دانشگاهی. ایده کنترلی و یکپارچهسازی آن با ROS2 با من بود.
- تصمیم اصلی
- برآورد میزان کمکی که کاربر لازم دارد از سیگنالهایی که ربات از قبل دارد، و مقیاسدهی یک گشتاور مرجع به همان اندازه.
- شواهد
- با پنج آزمودنی سالم، تلاش عضلانی در سرعت آهسته ۳۰٫۳۴٪ و در سرعت زیاد ۷٫۵۹٪ کمتر از حالت بدون اگزوسکلتون بود.
خواندن مطالعه موردی (انگلیسی)