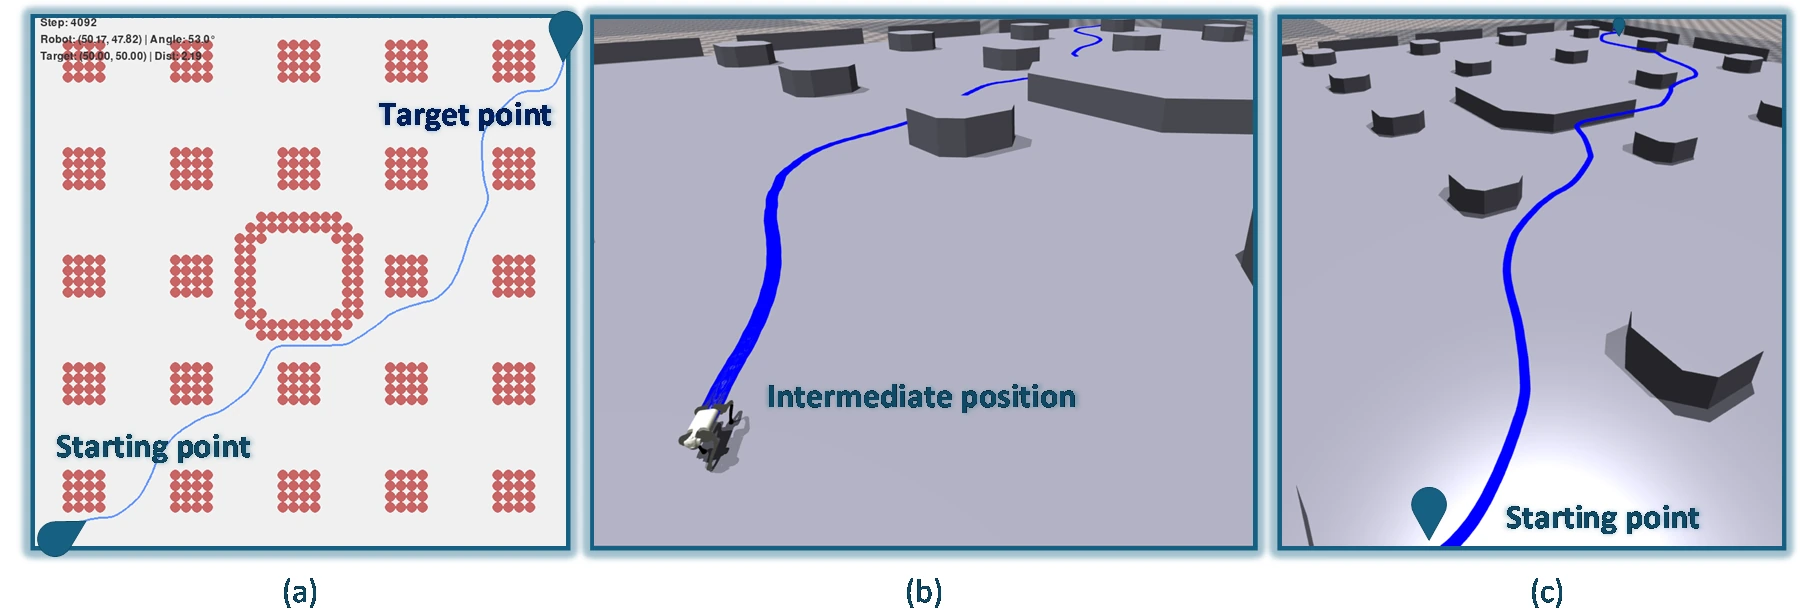
یادگیری تقویتی عمیق سلسلهمراتبی برای ناوبری ربات چهارپا روی زمینهای پیچیده
دو سیاست یادگیری تقویتی برای ناوبری و حرکت روی زمین ناهموار، ارزیابیشده در Isaac Gym. خلاصه پژوهش، تصاویر اصلی و فایل کامل مقاله ICRoM 2025.
دو سیاست یادگیری تقویتی برای ناوبری و حرکت روی زمین ناهموار، ارزیابیشده در Isaac Gym. خلاصه پژوهش، تصاویر اصلی و فایل کامل مقاله ICRoM 2025.
موضوعاتی که قصد دارم درباره آنها بنویسم شامل معماری نرمافزار ROS2، یادگیری تقویتی برای کنترل، جریانهای شبیهسازی با Isaac Gym و Gazebo، خطوط داده چندرسانهای ربات و جزئیات عملی اتصال LLM و VLM به سیستمهای رباتیکی است. هدف من این است که مطالب کاربردی بماند: یادداشتهای پیادهسازی، تصمیمات طراحی، آزمایشها، درسهایی از یکپارچهسازی سختافزار و خلاصههای پژوهشی که به مهندس دیگری کمک کند کار را بازتولید یا بهبود دهد.