تصویر مهدی سرفرازی

محصولات هوش مصنوعی · رباتیک · سیستم‌های کنترل

مهدی سرفرازی مدیر محصول فنی برای محصولات هوش مصنوعی و نرم‌افزارهای مهندسی

برای مهندس‌ها محصول هوش مصنوعی می‌سازم. کار را با کشف نیاز مشتری و تعیین محدوده MVP شروع می‌کنم و بعد در تحویل و اعتبارسنجی کنار تیم‌های مهندسی، طراحی و QA هستم.

پیش از ورود به مدیریت محصول، مهندس رباتیک و کنترل بودم و با ROS2، کنترل بلادرنگ تعبیه‌شده، شبیه‌سازی و یادگیری تقویتی کار می‌کردم.

کار محصول به شکل یک حلقه کنترلی: هر نسخه با نیاز سنجیده و بعد اصلاح می‌شود.نیاز مشتریΣ+−تصمیمساختنتیجهاعتبارسنجی
کار محصول به شکل یک حلقه کنترلی: هر نسخه با نیاز سنجیده و بعد اصلاح می‌شود.

آنچه انجام داده‌ام

  1. نقش فعلی

    یک پلتفرم طراحی کنترل مبتنی بر هوش مصنوعی را از ایده به MVP اعتبارسنجی‌شده رساندم

    مدیر محصول فنی یک استارتاپ هوش مصنوعی عامل‌محور هستم (نام محفوظ). کشف نیاز و نیازمندی‌ها را هدایت کردم و در تحویل با تیمی از هفت مهندس کار کردم. MVP دو چرخه اثبات مفهوم را گذراند و از دروازه آمادگی داخلی عبور کرد. برنامه ورود به بازار برای مرحله بعد را هم من نوشتم.

    مطالعه موردی (انگلیسی)
  2. محصول مستقل

    ViGenX: ویرایشگر ویدئوی هوش مصنوعی که پیش از اجرا قابل بررسی است

    ViGenX را تعریف کردم و ساختم؛ یک ویرایشگر ویدئوی متن‌باز. شرح ساده یک ویرایش را به جریان کاری‌ای تبدیل می‌کند که می‌توانید بررسی و اصلاحش کنید، و تا تأیید نکنید رندر نمی‌کند. MVP اول را در دهمین استارتاپ کمپ دیجی‌نکست ارائه کردم. نسخه فعلی پیش از ۱.۰ است.

    مطالعه موردی (انگلیسی)
  3. عمق مهندسی

    پژوهش رباتیک و کنترل، در شبیه‌سازی و روی سخت‌افزار

    نویسنده اول یک کنترل‌کننده بلادرنگ ROS2 برای اگزوسکلتون زانو هستم (پیش‌انتشار) و در پژوهش یادگیری تقویتی برای ناوبری ربات چهارپا هم‌نویسنده بودم (ICRoM 2025).

    مطالعه موردی اگزوسکلتون (انگلیسی)

کارهای منتخب

اول مطالعات موردی محصول آمده‌اند و بعد کارهای مهندسی‌ای که تصمیم‌های محصولی‌ام بر آن‌ها تکیه دارد. مطالعات موردی به انگلیسی‌اند.

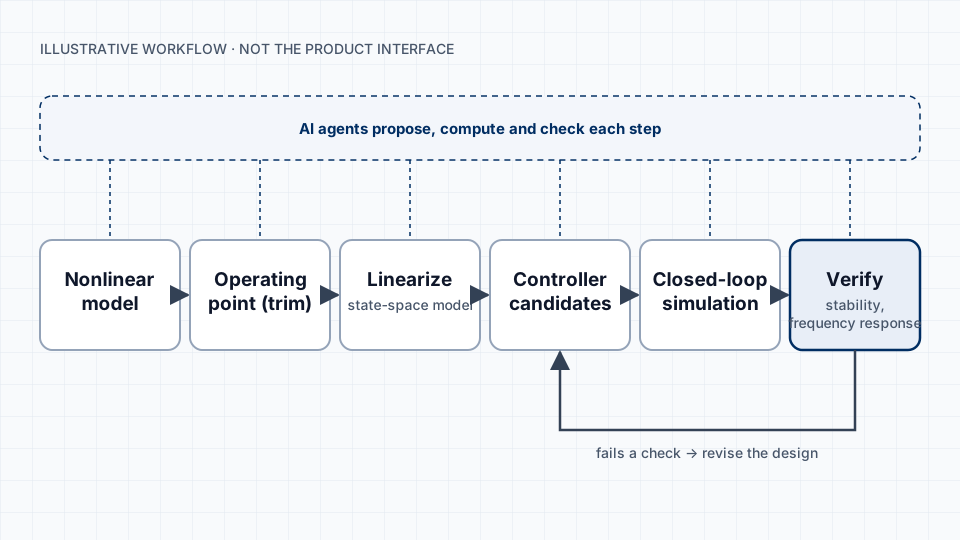
Illustrative diagram of an AI-assisted control-design workflow: model, operating point, linearization, controller candidates, closed-loop simulation and verification, with AI agents supporting each step.

مطالعه موردی محصولMVP · عبور از دروازه آمادگی

رساندن یک پلتفرم طراحی کنترل مبتنی بر هوش مصنوعی از ایده به MVP اعتبارسنجی‌شده

مسئله
طراحی سیستم کنترل از گام‌های تخصصی زیادی می‌گذرد، از مدل‌سازی و خطی‌سازی تا طراحی کنترل‌کننده و راستی‌آزمایی، و تکرار دستی آن‌ها کند است.
نقش من
مدیر محصول فنی، ارتقایافته از تیم مهندسی. کشف نیاز، نیازمندی‌ها، بک‌لاگ، تحویل و برنامه‌ریزی ورود به بازار با من است.
تصمیم اصلی
اثبات محصول با کاربران آزمایشی و عبور از دروازه آمادگی، پیش از هر اقدام برای ورود به بازار.
شواهد
دو چرخه اثبات مفهوم تکمیل شد (در اولی ۳۸ کاربر آزمایشی دانشگاهی ۱۹۸ پروژه ساختند). دروازه آمادگی داخلی تأیید شد.

خواندن مطالعه موردی (انگلیسی)

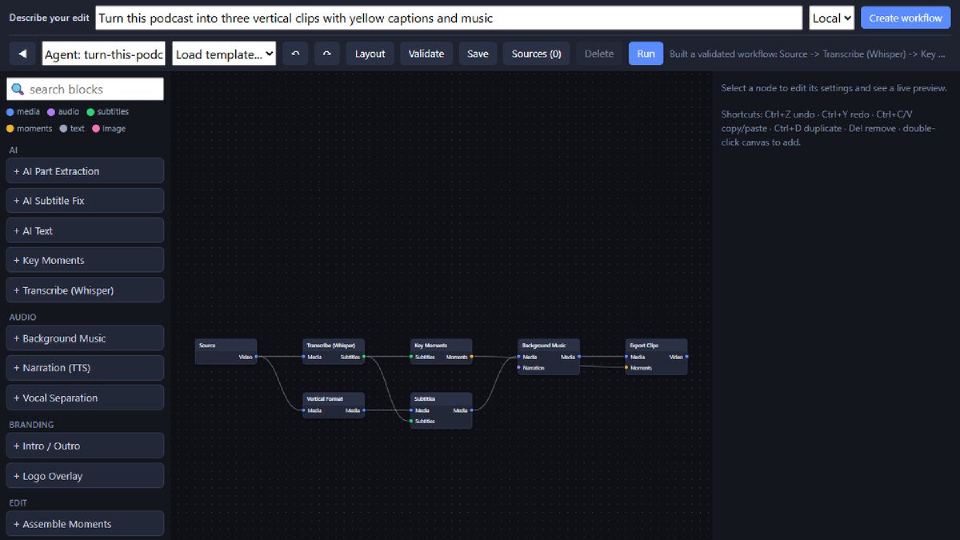
ViGenX editor with a plain-language brief at the top and the generated workflow graph below it.

مطالعه موردی محصولپیش از ۱.۰ · متن‌باز

ViGenX: ویرایشگر ویدئوی هوش مصنوعی که پیش از اجرا برنامه‌اش را نشان می‌دهد

مسئله
ابزارهای ویدئویی تک‌پرامپتی یک خروجی نهایی تحویل می‌دهند. نمی‌شود آن را بررسی کرد، فقط یک گامش را اصلاح کرد یا با اطمینان تکرارش کرد.
نقش من
مسئول مستقل محصول و فنی؛ از چشم‌انداز و محدوده MVP تا نقشه راه و ساخت.
تصمیم اصلی
مدل زبانی برنامه‌ریزی می‌کند ولی اجرا نمی‌کند. هر درخواست به جریان کاری نوع‌داری تبدیل می‌شود که منتظر تأیید می‌ماند.
شواهد
مخزن عمومی با CI و آزمون. MVP اولیه در دهمین استارتاپ کمپ دیجی‌نکست ارائه شد. هنوز داده‌ای از استفاده کاربران بیرونی نیست.

خواندن مطالعه موردی (انگلیسی) مخزن کد

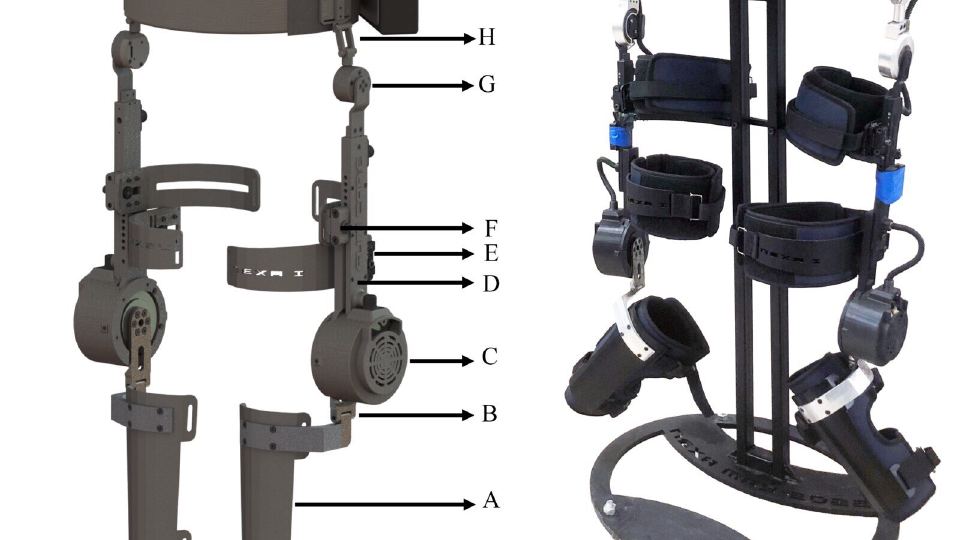
FUM-NEXA knee exoskeleton shown as a CAD design and as the manufactured prototype.

مطالعه موردی فنینمونه اولیه پژوهشی · پیش‌انتشار

کمک تطبیقی برای برخاستن از صندلی با اگزوسکلتون زانوی FUM-NEXA

مسئله
پروفایل‌های گشتاور ثابت نمی‌توانند کاربری را که به کمک نیاز دارد از کاربری که نیاز ندارد تشخیص دهند و وزن خود دستگاه هم تلاش را افزایش می‌دهد.
نقش من
مدیر پروژه و نویسنده اول در تیم یک آزمایشگاه دانشگاهی. ایده کنترلی و یکپارچه‌سازی آن با ROS2 با من بود.
تصمیم اصلی
برآورد میزان کمکی که کاربر لازم دارد از سیگنال‌هایی که ربات از قبل دارد، و مقیاس‌دهی یک گشتاور مرجع به همان اندازه.
شواهد
با پنج آزمودنی سالم، تلاش عضلانی در سرعت آهسته ۳۰٫۳۴٪ و در سرعت زیاد ۷٫۵۹٪ کمتر از حالت بدون اگزوسکلتون بود.

خواندن مطالعه موردی (انگلیسی)

همه کارها

چگونه کار می‌کنم

چهار عادت کاری که به آن‌ها تکیه می‌کنم، هرکدام با نمونه‌ای از کار خودم.

  1. کشف و صورت‌بندی مسئله

    از شیوه واقعی کار مهندس شروع می‌کنم. در پروژه اگزوسکلتون همین کار نیاز اصلی را روشن کرد: کمکی که آن‌قدر بزرگ باشد که زحمت پوشیدن خود دستگاه را جبران کند.

    اگزوسکلتون: مسئله (انگلیسی)
  2. تعیین محدوده و تصمیم‌گیری

    در ViGenX مدل زبانی را از اجرا دور نگه داشتم. مدل فقط با بلوک‌های ثبت‌شده ویرایش را برنامه‌ریزی می‌کند و هر اجرا منتظر تأیید یک نفر می‌ماند.

    ViGenX: تصمیم‌ها (انگلیسی)
  3. ساختن همراه با تیم

    داستان کاربر و معیار پذیرشی می‌نویسم که تیم بتواند بر اساسش بسازد و آزمون کند، و بک‌لاگ را بر اساس آنچه انتشار بعدی باید ثابت کند مرتب می‌کنم.

    پلتفرم طراحی کنترل: تصمیم‌ها (انگلیسی)
  4. اعتبارسنجی و یادگیری

    در آزمایش اگزوسکلتون، دستگاه با موتور خاموش هم آزموده شد. پوشیدنش در این حالت تلاش عضلانی را بیشتر کرد، پس کنترل‌کننده باید اول بار خود دستگاه را جبران می‌کرد تا بتواند کمکی بکند.

    اگزوسکلتون: نتایج (انگلیسی)

پژوهش و انتشارات

وضعیت واقعی هر مورد کنارش آمده است. پیش‌انتشار هنوز داوری همتا نشده و پایان‌نامه هنوز در حال انجام است.

  1. پیش‌انتشار، بدون داوری همتا 2026

    A Fuzzy Strength Index for Adaptive Assist-as-Needed Control of a Knee Exoskeleton Robot to Enhance Sit-to-Stand Transition

    SSRN · نویسنده اول

  2. مقاله کنفرانسی؛ رکورد عمومی مجموعه مقالات هنوز در دسترس نیست 2025

    Hierarchical Deep Reinforcement Learning for Quadruped Navigation over Complex Terrains

    13th RSI International Conference on Robotics and Mechatronics (ICRoM 2025) · نویسنده دوم

  3. مقاله کنفرانسی داوری‌شده 2022

    Neural Network Extraction of the Crutch–Leg Synergy to Estimate the Intended Motion for Paraplegic Users of Rehabilitation Exoskeletons

    10th RSI International Conference on Robotics and Mechatronics (ICRoM 2022), IEEE · هم‌نویسنده

  4. در حال انجام

    Risk-aware path planning and control for a quadruped robot under interaction uncertainty

    Iran University of Science and Technology · پایان‌نامه کارشناسی ارشد

فهرست کامل در صفحه درباره

به دنبال مدیر محصول فنی برای یک محصول هوش مصنوعی، رباتیک یا نرم‌افزار مهندسی هستید؟

ایمیل سریع‌ترین راه ارتباط با من است. در لینکدین هم هستم.